Résolvez les dérives de trajectoire de vos robots mobiles
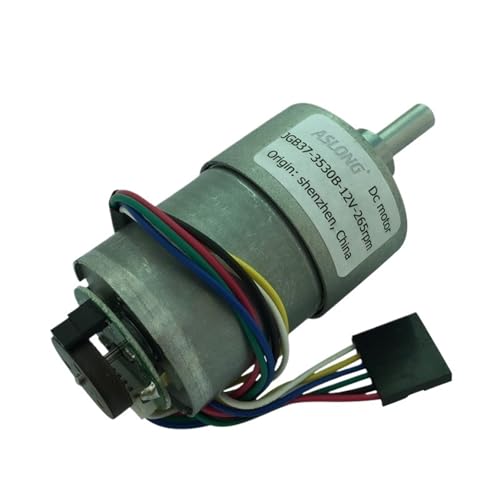
Vous en avez assez des moteurs classiques qui glissent et faussent vos calculs de distance ? Le moteur codeur JGB37-3530B apporte la réponse technique à ce problème récurrent. En associant un moteur de décélération 12V à un capteur de vitesse arrière, ce module vous permet de corriger instantanément l'alimentation du moteur dès qu'un écart de rotation est détecté.
Un mouvement rectiligne garanti à 18RPM
En utilisant deux de ces moteurs sur un robot à roues, vous pouvez synchroniser parfaitement leur vitesse de 18RPM. Même si un obstacle freine légèrement une roue, le codeur transmet l'information à votre contrôleur pour ajuster la puissance et maintenir une ligne droite parfaite.
Pourquoi choisir cette configuration mécanique ?
- Élimine le patinage virtuel grâce au suivi rigoureux des roues.
- Protège votre électronique des blocages mécaniques par détection de courant.
- Boîtier métallique robuste réduisant les vibrations parasites en fonctionnement.
Fiabilité à long terme pour vos montages
La pignonnerie interne est lubrifiée à vie pour garantir un fonctionnement silencieux et régulier. Finis les sauts d'engrenages en plastique qui lâchent sous la pression, la structure du JGB37-3530B endure les inversions de polarité fréquentes et les démarrages brusques.